TIRT 視覺辨識無人車競賽
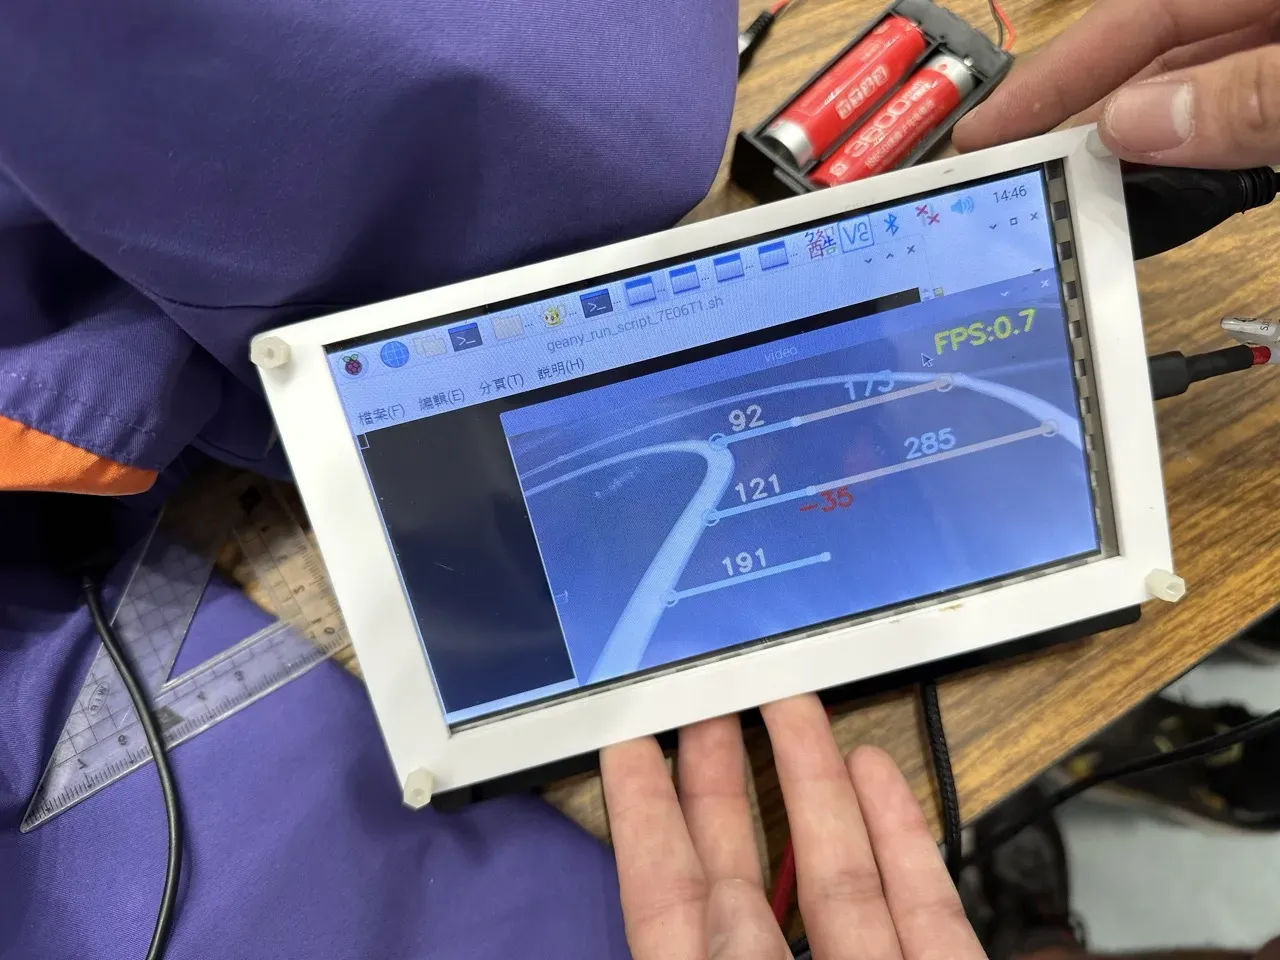
為了參與視覺辨識無人車競賽並挑戰不使用市售AI鏡頭而開發的土炮道路線辨識算法。


前言
在2022年暑假,我看到今年TIRT比賽的海報,其中視覺辨識無人車項目最讓我感興趣,因為視覺辨識是我沒接觸過的領域,我覺得可以趁機接觸這個領域,順便跳脫舒適圈一下。於是我馬上找了我們班上熱愛手作的同學組成了三人小隊,開始研發我們的自動駕駛小車車了。
視覺辨識設計想法
要能達成車子跟隨兩條白色跑道線所組成賽道,大部分人會使用市售的AI鏡頭模組來簡單的達成循線行走的目的,但由於我們時間還有3個月,我自認為不要做這種沒有技術含量的作法,於是我開始了自研跑道辨識系統的道路了。
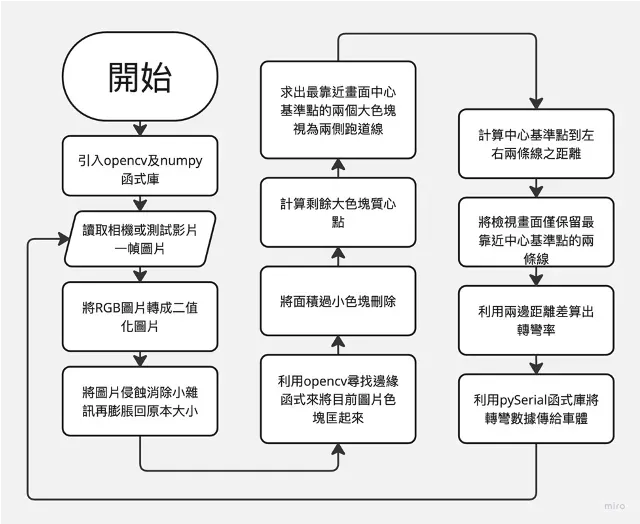
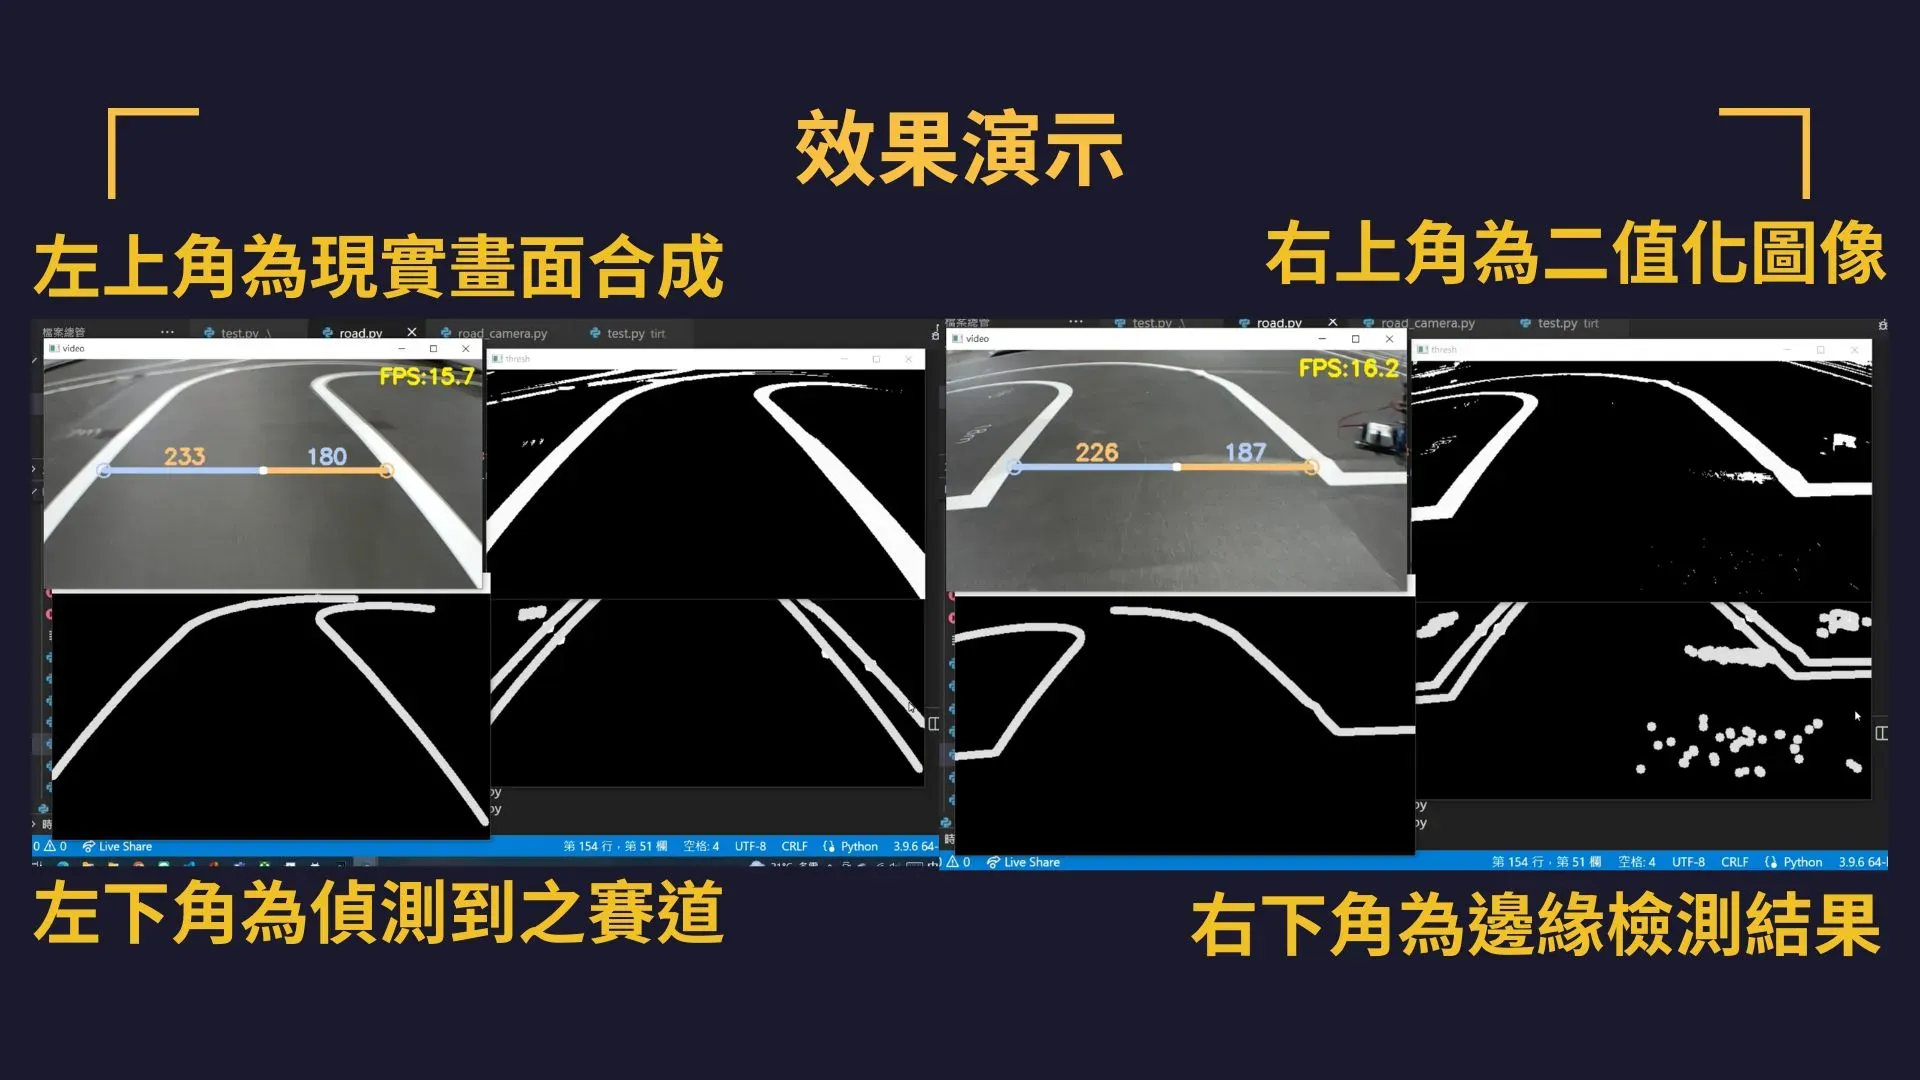
不過由於我完全沒接觸過機器學習,所以我打算不用機器學習來挑戰製作一個跑道視覺辨識,下面會對我的視覺辨識做詳細的製作說明。
原理及效果
心得
本次比賽只提到這些部分,是因為雖然我們三個月前開始準備比賽,但是團隊合作效果並不理想,造成我個人專注在視覺辨識研發,以及過於相信車體研發的組員,導致我們在比賽前幾天,我的視覺辨識程式趨近於完成、只剩下調整參數階段,但車體研發組員卻尚未完成車體及硬體電路組裝。
所以我只能在比賽前一晚承擔了所有,開始寫arduino控制馬達程式、調整車體等等。但很不幸的,在比賽當天早上2點,我們的樹莓派無預警故障無法開機,經過30分鐘檢修後還是回天乏術,所以只能在群組上跟組員宣告比賽只能棄權的壞消息。
經過這次經驗,我學習到了時間分配的重要性,以及獲得身為隊長團隊領導能力的寶貴經驗,希望在往後的比賽能夠改進。
不過這次的視覺辨識研發也讓我學到了很多圖像處理的知識,其中我濾掉雜訊的方法是用侵蝕像素再膨脹的方法。本來以為我是用一個邪門的方法,但後來在github上看到也有人這樣用,瞬間有種想法跟大神一樣的優越感xd